[비즈한국] 휴머노이드 로봇의 경쟁축이 ‘얼마나 정교하게 집고 다루느냐’로 옮겨가고 있다. 시연용이 아니라 제조·물류 현장에서 실제 경제적 가치를 만들어내려면 사물을 인식하고 힘을 조절해 조작하는 ‘손’의 역량이 관건이기 때문이다. 22일부터 이틀간 서울 코엑스에서 열린 ‘휴머노이드 서밋 서울 2026’ 전시장에서도 완성형 로봇 못지않게 로봇 손과 촉각 센서, 손동작 데이터 수집 장비가 관람객의 발길을 붙잡았다.
‘인식’과 ‘조작’ 능력이 중심으로
글로벌 무대에서도 무게중심은 손으로 옮겨가는 추세다. 지난달 베이징에서 열린 세계로봇콘퍼런스(WRC 2026)에서는 그간 로봇의 ‘부속품’ 취급을 받던 로봇 손이 무대 중심에 섰다는 평가가 나왔다. 일론 머스크 테슬라 CEO는 손이 휴머노이드 ‘옵티머스’ 개발 과제의 약 60%를 차지한다고 추정했다.
개막일 오후 스타트업 발표 연사로 나선 쉬용쿠이 MRDVS 최고기술책임자(CTO)는 “비전(시각) 기능이 없는 휴머노이드 로봇은 ‘눈먼 몸체’와 같다”고 말했다. 이어 “로봇이 더 이상 이동 능력에 제약을 받지 않더라도 결국 걷는 능력과 물리적 세계를 인지하는 능력 사이의 간극에서 한계에 부딪힌다”고 진단했다. 정해진 경로를 오가는 물류로봇과 달리, 휴머노이드는 정형화되지 않은 환경에서 사물을 인식하고 다뤄야 한다는 의미다.
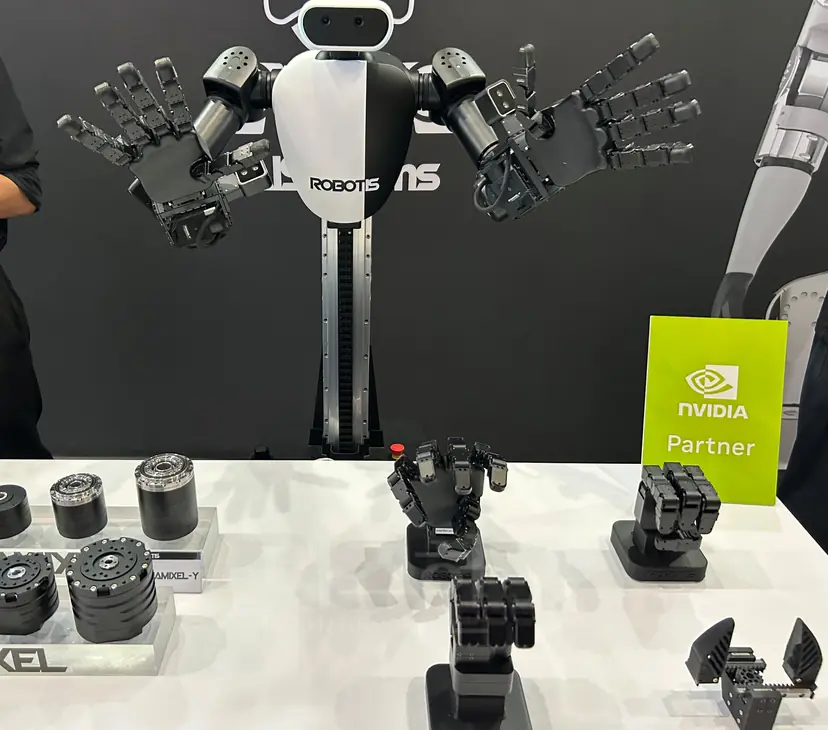
국내 피지컬 AI 기업 로보티즈는 자사 모듈형 액추에이터(구동기)를 기반으로 한 2지~5지 핸드 제품군을 선보였다. 로보티즈 관계자는 “5지는 사람 손과 닮아 데이터 학습에 유리하지만, 4지·3지는 자유도가 낮아지는 대신 가격이 훨씬 저렴하고 사람 손 크기로 소형화할 수 있다”며 “용도에 맞게 선택하면 된다”고 설명했다.
로보티즈가 강조한 기술은 ‘역구동성’이다. 모터가 쥐는 힘 외에 바깥에서 가해지는 힘도 받아들여, 손가락이 물체 모양에 맞춰 자연스럽게 감기는 성질이다. 이를 통해 물체를 안정적으로 잡고, AI 모델이 제대로 잡았는지를 인지하도록 돕는다는 설명이다.
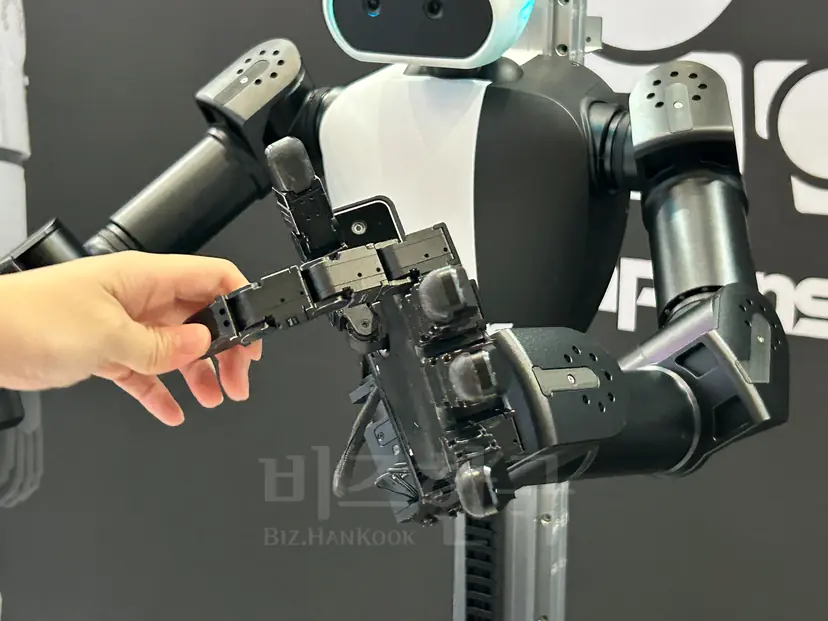
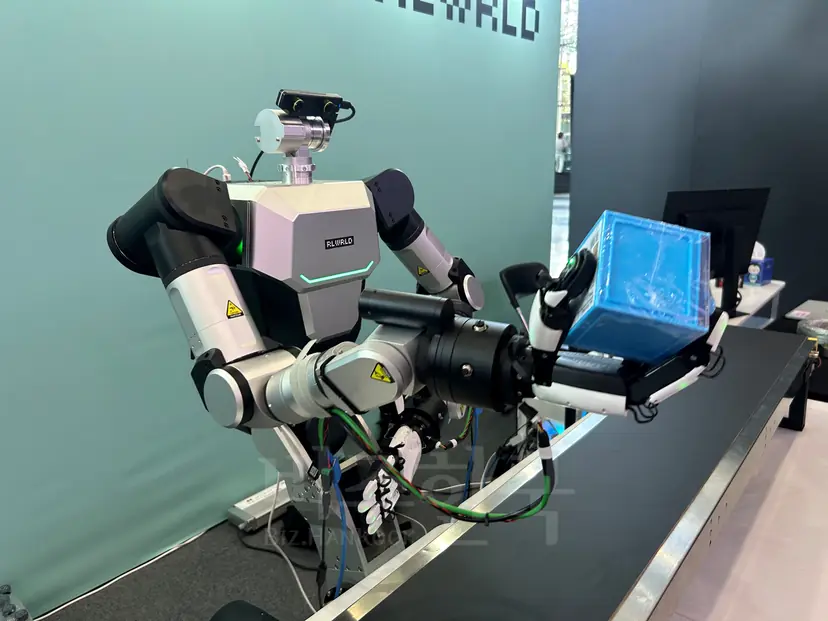
로봇 파운데이션 모델 기업 리얼월드는 5지 로봇 손을 제어하는 시제품을 공개했다. 리얼월드 관계자는 “5지 핸드는 사람이 하던 작업을 재설계 없이 직관적으로 적용할 수 있다는 특징이 있다”며 “작업에 따라 약지나 새끼손가락 역할이 중요한 경우가 많아 넓은 작업 범위를 확보할 때 적합하다”고 말했다. 기존 집게형 그리퍼로는 고정밀 작업에 한계가 있다는 것.
병목은 ‘손의 데이터’
업계의 공통된 고민은 결국 데이터다. 현장 관계자들은 현 시점에서의 병목으로 하나같이 데이터를 지목했다. 로보티즈 관계자는 “피지컬 AI의 병목은 아이러니하게도 AI 소프트웨어와 데이터 수집 쪽에 있다”고 짚었다. 글로 정리된 데이터가 넘쳐나는 거대언어모델(LLM)과 달리, 로봇이 어떤 물체를 얼마만큼의 힘으로 잡는지에 대한 데이터는 턱없이 부족하다.
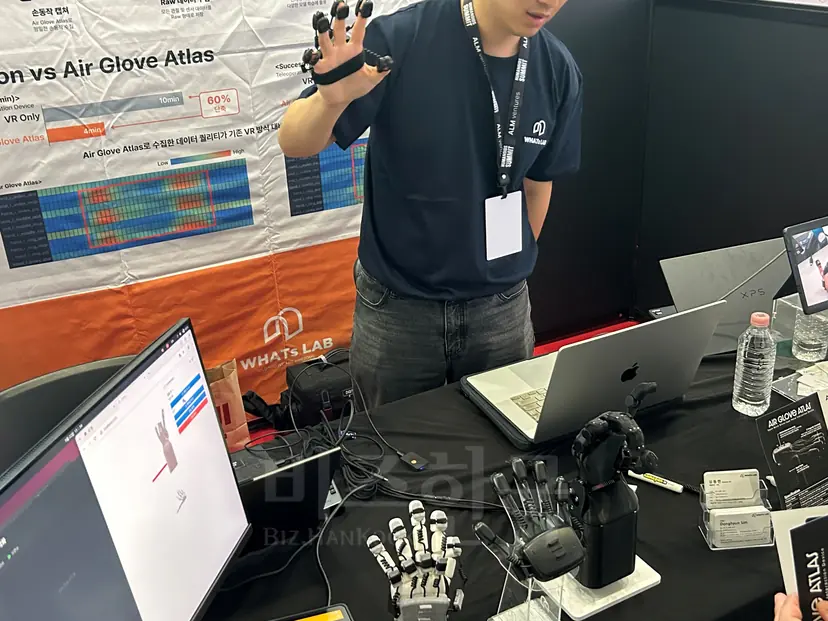
해외 선두 기업들이 데이터 확보에 사활을 거는 이유다. 왓츠랩 관계자는 “휴머노이드를 잘 만든다고 평가받는 피규어 같은 기업도 모바일 앱 등으로 일반인의 일상생활 데이터를 수집해 사들이고 있다”며 “로보틱스 분야에서는 어떤 데이터가 정답인지 아직 정해지지 않아 이를 찾아가는 단계”라고 말했다.
데이터 확보 경쟁이 붙으면서 이를 모으는 ‘도구’ 시장도 열리고 있다. 로보티즈와 전략적 협업 중인 스타트업 왓츠랩은 손동작 데이터 수집용 장갑형 컨트롤러를 내놨다. 사람이 장갑을 끼고 움직이면 손동작이 수치 데이터로 추출되고, 이를 로봇 원격 조종이나 AI 학습에 활용하는 방식이다.
심동현 왓츠랩 대표는 “선두 업체인 네덜란드 마누스의 방식은 주변 자기장 영향을 많이 받아 모터나 휴대폰 근처에서도 노이즈가 생긴다”고 주장했다. 또 “카메라 기반 손 추적은 손이 겹치거나 가려지면 정확도가 크게 떨어진다”고 했다. 왓츠랩은 관성측정장치(IMU) 센서로 이 같은 한계를 극복했다는 입장이다. 로봇 손 형태가 바뀔 때마다 필요한 데이터 변환 작업(리타게팅) 없이 자동 적용되는 알고리즘도 개발했다고 밝혔다.
시장의 시계도 예상보다 빨라졌다. 업계는 당초 촉각 글러브가 올해 연말께 본격적으로 쏟아져 나올 것으로 내다봤다. 하지만 지난달 WRC에서 주요 업체들이 사람 손동작과 촉각 피드백을 캡처해 로봇 손에 옮기는 데이터 수집 글러브를 일제히 출품하면서, 시장 개화가 앞당겨졌다는 평가가 나온다.
‘촉각’ 달았지만…AI 연결은 걸음마
다만 업체들이 내세우는 기술과 실제 구현 수준 사이에는 간극이 남아 있다. 왕싱싱 유니트리 CEO는 로봇 산업이 ‘챗GPT 모먼트’에 가까워지고 있지만, 낯선 실제 환경을 다루는 로봇 소프트웨어가 크게 진전하기까지는 2~10년이 걸릴 수 있다고 내다봤다. 휴머노이드가 공장에 ‘출근’하려면 손끝 기술과 이를 뒷받침할 데이터가 먼저 채워져야 한다는 얘기다.
로보티즈와 왓츠랩 모두 손끝 압력을 감지하는 촉각 센서를 탑재했거나 탑재를 예고했지만, 이 정보를 AI가 판단에 활용하는 단계는 이제 시작이다.
리얼월드 관계자는 “촉각 센서 자체는 많이 개발되고 있지만 이를 VLA(시각·언어·행동) 모델에 직접 활용하는 연구는 한창 진행 중”이라며 “촉각 정보를 VLA 모델에 효율적으로 적용하는 부분에 집중하고 있다”고 설명했다.
데이터 수집 방식에도 과제가 있다. 현재는 사람이 로봇을 직접 조종해 데이터를 쌓는 구조여서 작업 효율이 떨어진다. 왓츠랩 관계자는 “사람이 자연스럽게 일하기만 해도 그 데이터로 휴머노이드를 학습하도록 하는 것이 목표”라고 밝혔다.
정부도 데이터 병목 해소에 나선다는 방침이다. 과학기술정보통신부는 이번 행사에서 AI 모델과 로봇, 현장 수요기업이 함께 데이터를 쌓고 이를 다시 모델 고도화에 쓰는 ‘피지컬 AI 데이터 라이브러리’ 구축 계획을 밝혔다.