

[비즈한국] 9월 21일 오전, 경기 파주 서부전선 비무장지대(DMZ). 육군 제25보병사단 직할 수색대가 수색로 개척 작전 중 폭발에 휘말렸다. 장병 3명이 다쳤다. 군 당국은 헬기를 DMZ 안으로 직접 투입해 긴급 후송했다. 평시 수색 중 병력이 지뢰에 쓰러진 것은 2015년 8월 4일 목함지뢰 도발 이후 11년 만이다.
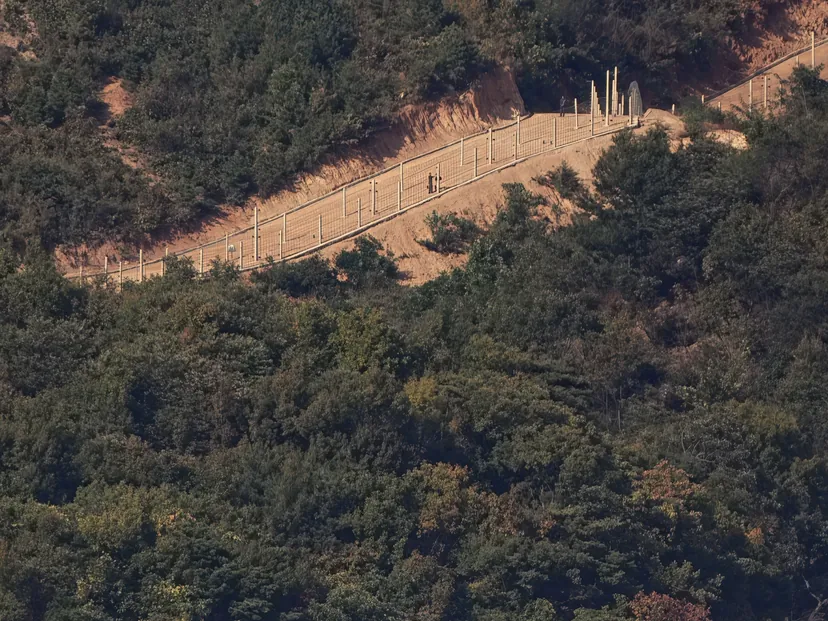
합동참모본부 조사 결과는 명확했다. 폭발 원인은 북한군이 군사분계선(MDL) 이남 10여 m 지점에 매설한 수지(플라스틱) 반보병 지뢰였다. 아군 지뢰 매설 기록은 없고, 국립과학수사연구원 감정에서 철제 파편이 아닌 갈색 이물질이 검출됐다. 유엔군사령부와 합동정보조사팀이 GPS로 확인한 3개 폭발·매설 지점도 모두 MDL 이남이었다. 군은 이를 정전협정 위반으로 규정했다.
문제는 이 도발이 우리 군의 가장 취약한 지점을 찔렀다는 데 있다. DMZ 안 감시초소(GP)와 남방한계선 철책을 지키는 일반전초(GOP) 경계는 여전히 사람에게 과도하게 의존한다. GOP는 1~3.5㎞마다 소대가 철책을 나눠 맡고, GP는 여단 수색중대 정예 병력 30~50명이 벙커에 상주하며 교대로 경계한다. 260㎞에 이르는 휴전선을 3교대로 지키는 구조에서 야간 근무는 전반야·후반야로 나뉘고, 낮에는 철책 보수와 제초 작업이 뒤따른다. 병사들이 공통으로 호소하는 어려움은 수면 부족이다. 취침 여건조차 제대로 보장되지 않는 소초가 적지 않다.
병력 절벽은 이 구조를 더욱 흔든다. 국방부는 GOP 경계병을 2만 2000명에서 6000명 수준으로 줄이는 구상을 밝혔다. 현 정권 임기 내 단계적 감축이 아니라 2040년까지 군 구조를 전면 개편하는 중장기 구상이다. 합참 역시 같은 방향을 바라보고 있다. 최근 합참은 DMZ 내 최전방 GP의 상주 병력을 빼고 감시장비와 원격사격체계(RCWS·Remote Controlled Weapon System), 무인차량으로 대체하는 ‘GP 무인화 경계작전체계’를 검토했다. 2029년까지 동부전선 GP 1개소를 ‘미래형 GP’로 전환해 시범 운용하고, 2030년대 초반까지 첨단 감시설비를 갖춘 뒤 2040년에는 AI 기반 병력절약형 체계로 바꾸겠다는 로드맵이다.
지금도 상당한 수준의 무인화 경계장비가 도입돼 있다. 2016년 12월 육군 25사단을 시작으로 GOP에는 광망(光網) 센서와 중·근거리 카메라, 열영상장비(TOD·Thermal Observation Device), 레이더로 구성된 4중 감시체계가 들어갔다. 철책에 50m 단위로 설치한 광케이블이 진동과 절단을 감지하면 통제실에서 경보가 울리고, 카메라가 해당 구역을 추적한다. 2022년부터는 5사단 GOP에서 수풀투과레이더(FOPEN Radar)와 AI 열상감시장비, 레일로봇 카메라를 묶은 ‘AI 시범 전력 3대장’이 시험 운용 중이다.
문제는 수색작전의 안전을 보장할 기동형 자산의 무인화가 여전히 어렵고, 성능도 충분하지 않다는 점이다. 이번 사건 역시 유엔사 조사단이 들어갈 경로를 확보하기 위한 작전 중 사상자가 발생했다. 이번 작전에 투입된 신형 지뢰탐지기 PRS-20K는 한화시스템이 지표투과레이더(GPR·Ground Penetrating Radar)와 금속탐지기를 결합해 비금속 지뢰까지 탐지한다는 목표로 2020년 국내 기술로 개발해 2022년부터 전력화한 장비다.
그러나 국회 국정감사에서 이용철 방위사업청장은 “기술교범상, 작전요구성능(ROC)상으로는 수풀 지역을 조건으로 하는 것은 없었다”고 답했다. 사실상 평지 성능만으로 ‘전투용 적합’ 판정을 받은 셈이다. 군은 이번 현장에서 “수풀이 너무 우거져 탐지기를 지면 3㎝ 이내로 가까이 대지 못했다”는 점을 미탐지 원인으로 꼽았다. 기술적 한계가 명확한 상태에서 어쩔 수 없이 장비를 운용한 셈이다.
로봇 역시 같은 수풀에 발이 묶였다. 사고 부대인 25사단은 이미 6개월 전부터 한화에어로스페이스가 개발한 폭발물 탐지·제거 로봇 KR-1을 2대 보유하고 있었지만, 9월 21일 수색로 개척에는 KR-1이 한 대도 투입되지 못했다. 이는 KR-1만의 문제라기보다 일반적인 폭발물 탐지·제거 로봇이 이번 사건과 같은 험지에서 기동성과 가동시간의 한계를 동시에 드러내기 때문이다.
유사 장비의 성능 수치를 보면 구조적 한계가 더욱 분명해진다. 미군이 2000년부터 운용해 온 팩봇(PackBot) 510은 무게 14.3㎏에 최고속도 9.3㎞/h, 60도 경사 등판이 가능하고 2개의 BB-2590 리튬이온 배터리로 4시간, 최대 8시간까지 운용할 수 있다고 홍보된다. 그러나 실제 전장 운용 분석에서는 평균고장간격(MTBF·Mean Time Between Failures)이 6~8시간에 불과하고 가용률이 50% 이하로 떨어진다는 평가가 나온다.
골목과 건물 내부, 비교적 평탄한 사막·시가지에서는 1명이 2분 만에 전개해 투입할 수 있지만, 사람 키를 넘는 잡풀과 진흙, 덩굴이 뒤엉킨 DMZ 수풀 지대에서는 무한궤도가 풀에 걸리고 센서가 가려져 전진 자체가 어려워진다. 탈론(TALON) 계열 역시 궤도형으로 6.6㎞/h의 속도와 4시간 이상 연속 운용을 내세우지만, 같은 궤도형 구조 탓에 수풀 밀도가 높아지면 차체가 걸리고 광학·열영상 탐지 거리도 급격히 줄어든다. 결국 휴대형·경량형 폭발물 로봇은 평지·시가지·건물에서는 유용하지만, DMZ 수색로처럼 경사가 심하고 수풀이 우거진 험지에서는 기동성과 가동시간 모두 작전 요구를 충족하기 어렵다. KR-1이 더 크고 무거운 궤도형 로봇이라는 점을 감안하면 수풀 지대에서의 기동 제약은 팩봇·탈론보다 더 컸을 가능성이 높다.
지상로봇뿐만 아니라 하늘을 날아 지형의 제약을 덜 받는 드론도 한계가 분명하다. 첫 번째 한계는 에너지원이다. 상용 쿼드콥터는 대부분 10~30분 비행한 뒤 90분 이상 충전해야 한다. DMZ의 강풍과 혹한에서는 비행시간이 이보다 더 줄어든다. 전방 5㎞ 수색로를 왕복하며 지뢰 흔적을 스캔하려면 수십 분 수준의 체공시간으로는 임무를 완수하기 어렵다. 유선 드론은 장시간 체공이 가능하지만 케이블 길이에 묶여 기동성이 떨어진다.
무인지상차량(UGV)도 운용이 쉽지 않다. 한화에어로스페이스의 아리온-스멧(Arion-SMET)과 현대로템의 HR-셰르파(HR-Sherpa) 같은 UGV는 모두 일정 수준 이상의 주행로를 전제로 한 장비다. 두 장비 모두 차폭만 1.7m에 달해 안전 여유와 교행, 배수로를 고려하면 단일 차선이라도 최소 3~4m 폭의 다짐 노면이 필요하다. 안정적인 교행과 장비 전개까지 고려하면 6~8m 폭의 양방향 군사도로가 이상적이다. 북한이 DMZ 북측에 조성 중인 전술도로가 대체로 폭 8~12m, 일부는 20m에 달하는 이유도 이와 무관하지 않다.
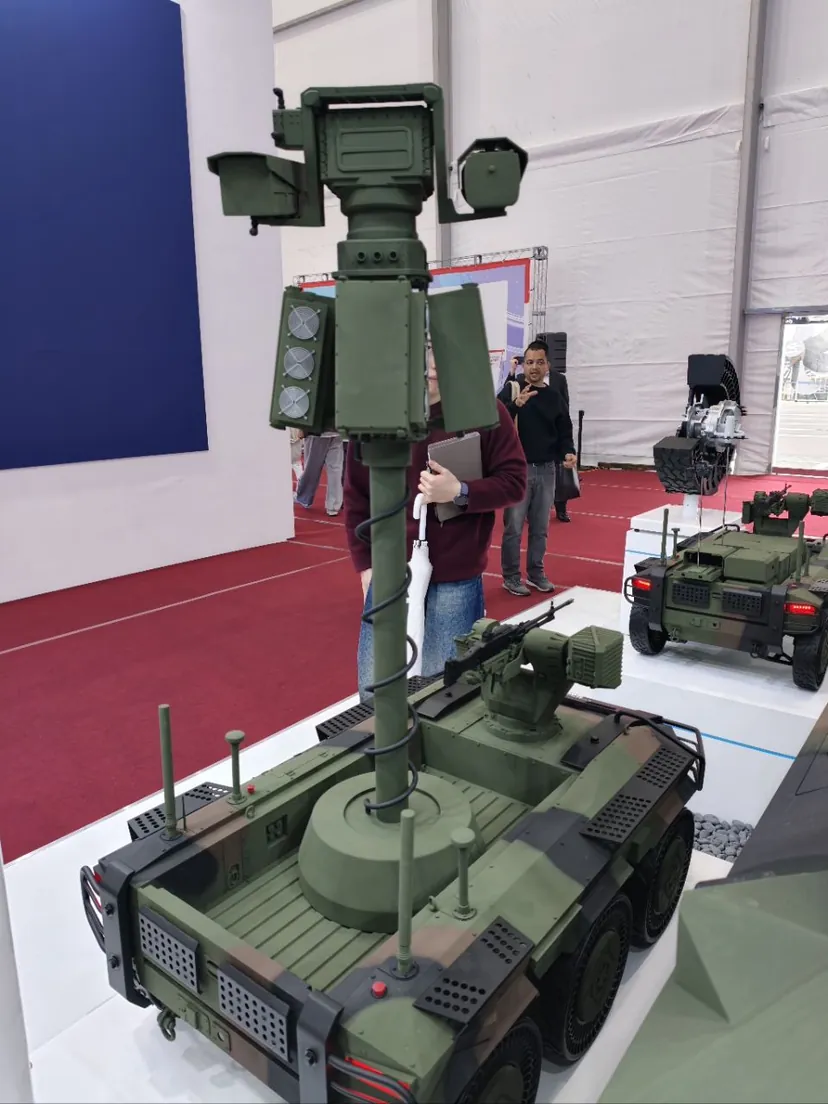
DMZ 수색로처럼 잡목과 지뢰가 뒤엉킨 오솔길에서는 궤도 이탈과 전복, 통신 두절이 반복될 수밖에 없다. 따라서 UGV를 DMZ 작전에 활용하려면 먼저 남방한계선 이남 GOP 일대에 물자·장비 이동을 위한 군사도로를 개설해야 한다. DMZ 안을 포장하자는 의미가 아니라 GOP 철책을 따라 UGV가 안전하게 이동·전개할 수 있는 야지 기동로를 만들자는 제안이다.
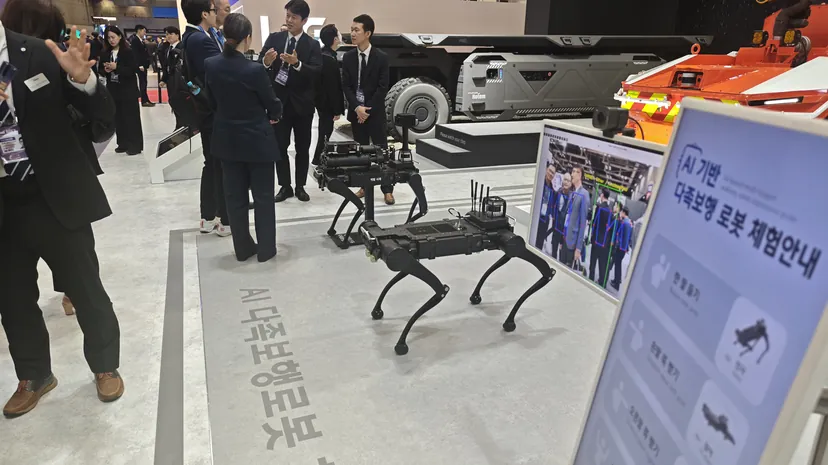
4족 보행로봇은 급경사지에서도 작전할 수 있고 사람이 지나갈 만한 통로에서 움직일 수 있지만, 이 역시 현재 기술로는 DMZ 작전 투입에 한계가 있다. 미 고스트로보틱스(Ghost Robotics)의 비전 60(Vision 60·Q-UGV)은 IP67 수준의 방진·방수 성능과 맹수처럼 수풀을 헤치는 ‘블라인드 로코모션’을 내세운다. 그러나 제원상 지속 보행시간은 3.15시간, 주행거리는 10㎞이며 혼합 운용 8~10시간, 대기시간 21시간 수준이다. 탑재 중량도 10㎏에 불과하다. 3시간가량 운용하면 다시 수 시간의 충전이 필요하고, 젖은 풀과 진흙에서는 미끄러질 수 있으며 다리에 덩굴이 걸리면 보행 자체에 문제가 생길 수 있다.
따라서 당장 GP·GOP 수색작전을 드론과 로봇으로 대체할 수 없는 현실을 인정하고 새로운 유·무인 복합체계 핵심기술 개발에 나서야 한다. 수풀 밀도 80%, 경사 30도, 시정 50m를 표준 시험환경으로 만들어 어떤 플랫폼이 MDL 인근 수풀에서 1㎞를 왕복할 수 있는지 동일한 조건에서 비교하고 적절한 성능을 갖춘 장비를 검증해야 한다. 또한 DMZ 작전이 가능한 로봇 무기체계를 개발하기 위해 장시간 연속 가동이 가능한 하이브리드 전원과 저소음 다족·궤도 하이브리드 기동체계, GPR과 수풀투과레이더를 엣지 AI로 융합해 수풀 아래 10㎝ 깊이의 지뢰를 구분하는 탐지 알고리즘 등을 지금부터 개발해야 한다.
물론 이 모든 개선과 장비 확충은 정전협정을 준수하는 GP·GOP 경계장비 확충 계획이어야 한다. DMZ 안을 새로 개발하는 대신 남방한계선(SLL) 이남 GOP 일대를 강화하는 방식이다.
첫째, GOP 철책에 이미 설치된 광망·TOD·레이더를 수풀투과레이더 ELM-2112FP와 센트리·드론용 돔형 탐지·식별 센서 등으로 교체·보강한다. DMZ 안이 아니라 남방한계선 고지에서 MDL 방향 수풀을 관통해 감시하므로 정전협정 위반 소지를 줄일 수 있다.
둘째, GP는 DMZ 안의 상주 인원을 늘리는 대신 비상주·원격형으로 전환한다. 평시 GP는 최소 인원으로 운용하거나 비워두고 GOP 통제소에서 원격 감시하되, 기존 GP 건물은 2018년처럼 보존 상태로 유지하고 필요할 경우 유엔사 통보 아래 일시 진입하는 절차를 마련하는 방식이다.
셋째, 무인지상차량(UGV)용 도로는 DMZ 안이 아니라 GOP 후방 보급로와 SLL 인근 야지 기동로에 개설한다. 폭 4m 단일차선에 교행 대피소를 두는 방식이면 정전협정 위반 소지를 최소화하면서도 UGV가 신속하게 전개해 수색작전을 지원할 수 있다. 합참이 밝힌 ‘지뢰매설 추정지역’ 명칭 변경과 ISR 자산 집중 운용, AI 기반 GOP 경계작전체계 전환도 이 틀 안에서 추진할 수 있다.
북한의 도발에는 단호하게 대처하고 정전협정 위반에 대해서도 반드시 책임을 물어야 한다. 다만 이와 별개로 우리 군인의 생명과 안전을 지키고 인구절벽 시대에 대응할 수 있는 군사력 건설도 병행해야 한다. 한국은 방위산업 세계 4대 강국을 목표로 하고 있으며 독자적으로 전차와 잠수함, 전투기까지 만들 수 있지만, 로봇과 무인체계 기술은 아직 선진국 수준에 도달하지 못한 분야가 적지 않다.
더구나 우리의 DMZ 작전 환경은 이번 사건에서 보듯 세계 최고 수준의 로봇과 드론도 운용하기 어려운 곳이다. 비교적 개활지가 많은 우크라이나 전장에서 로봇과 드론을 운용하는 것과는 차원이 다른 작전 난이도를 갖고 있다. 이를 해결하려면 먼저 우리의 기술 수준과 한계를 냉정하게 인정하고, 과감한 투자와 연구개발을 통해 이를 극복하는 수밖에 없다.